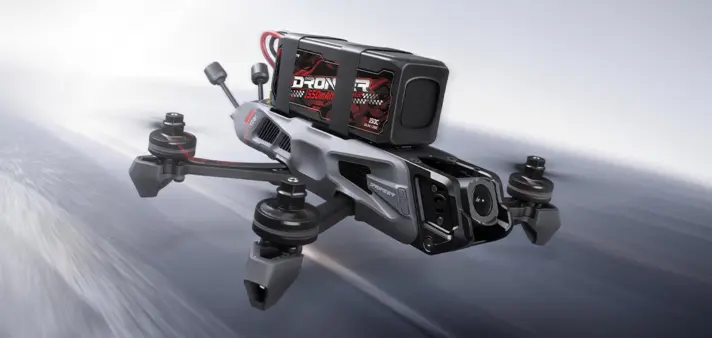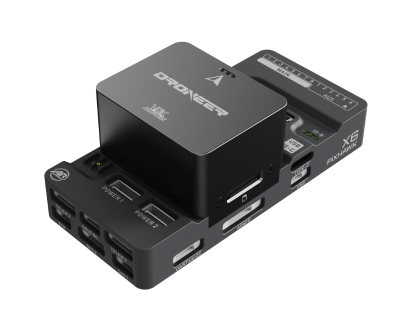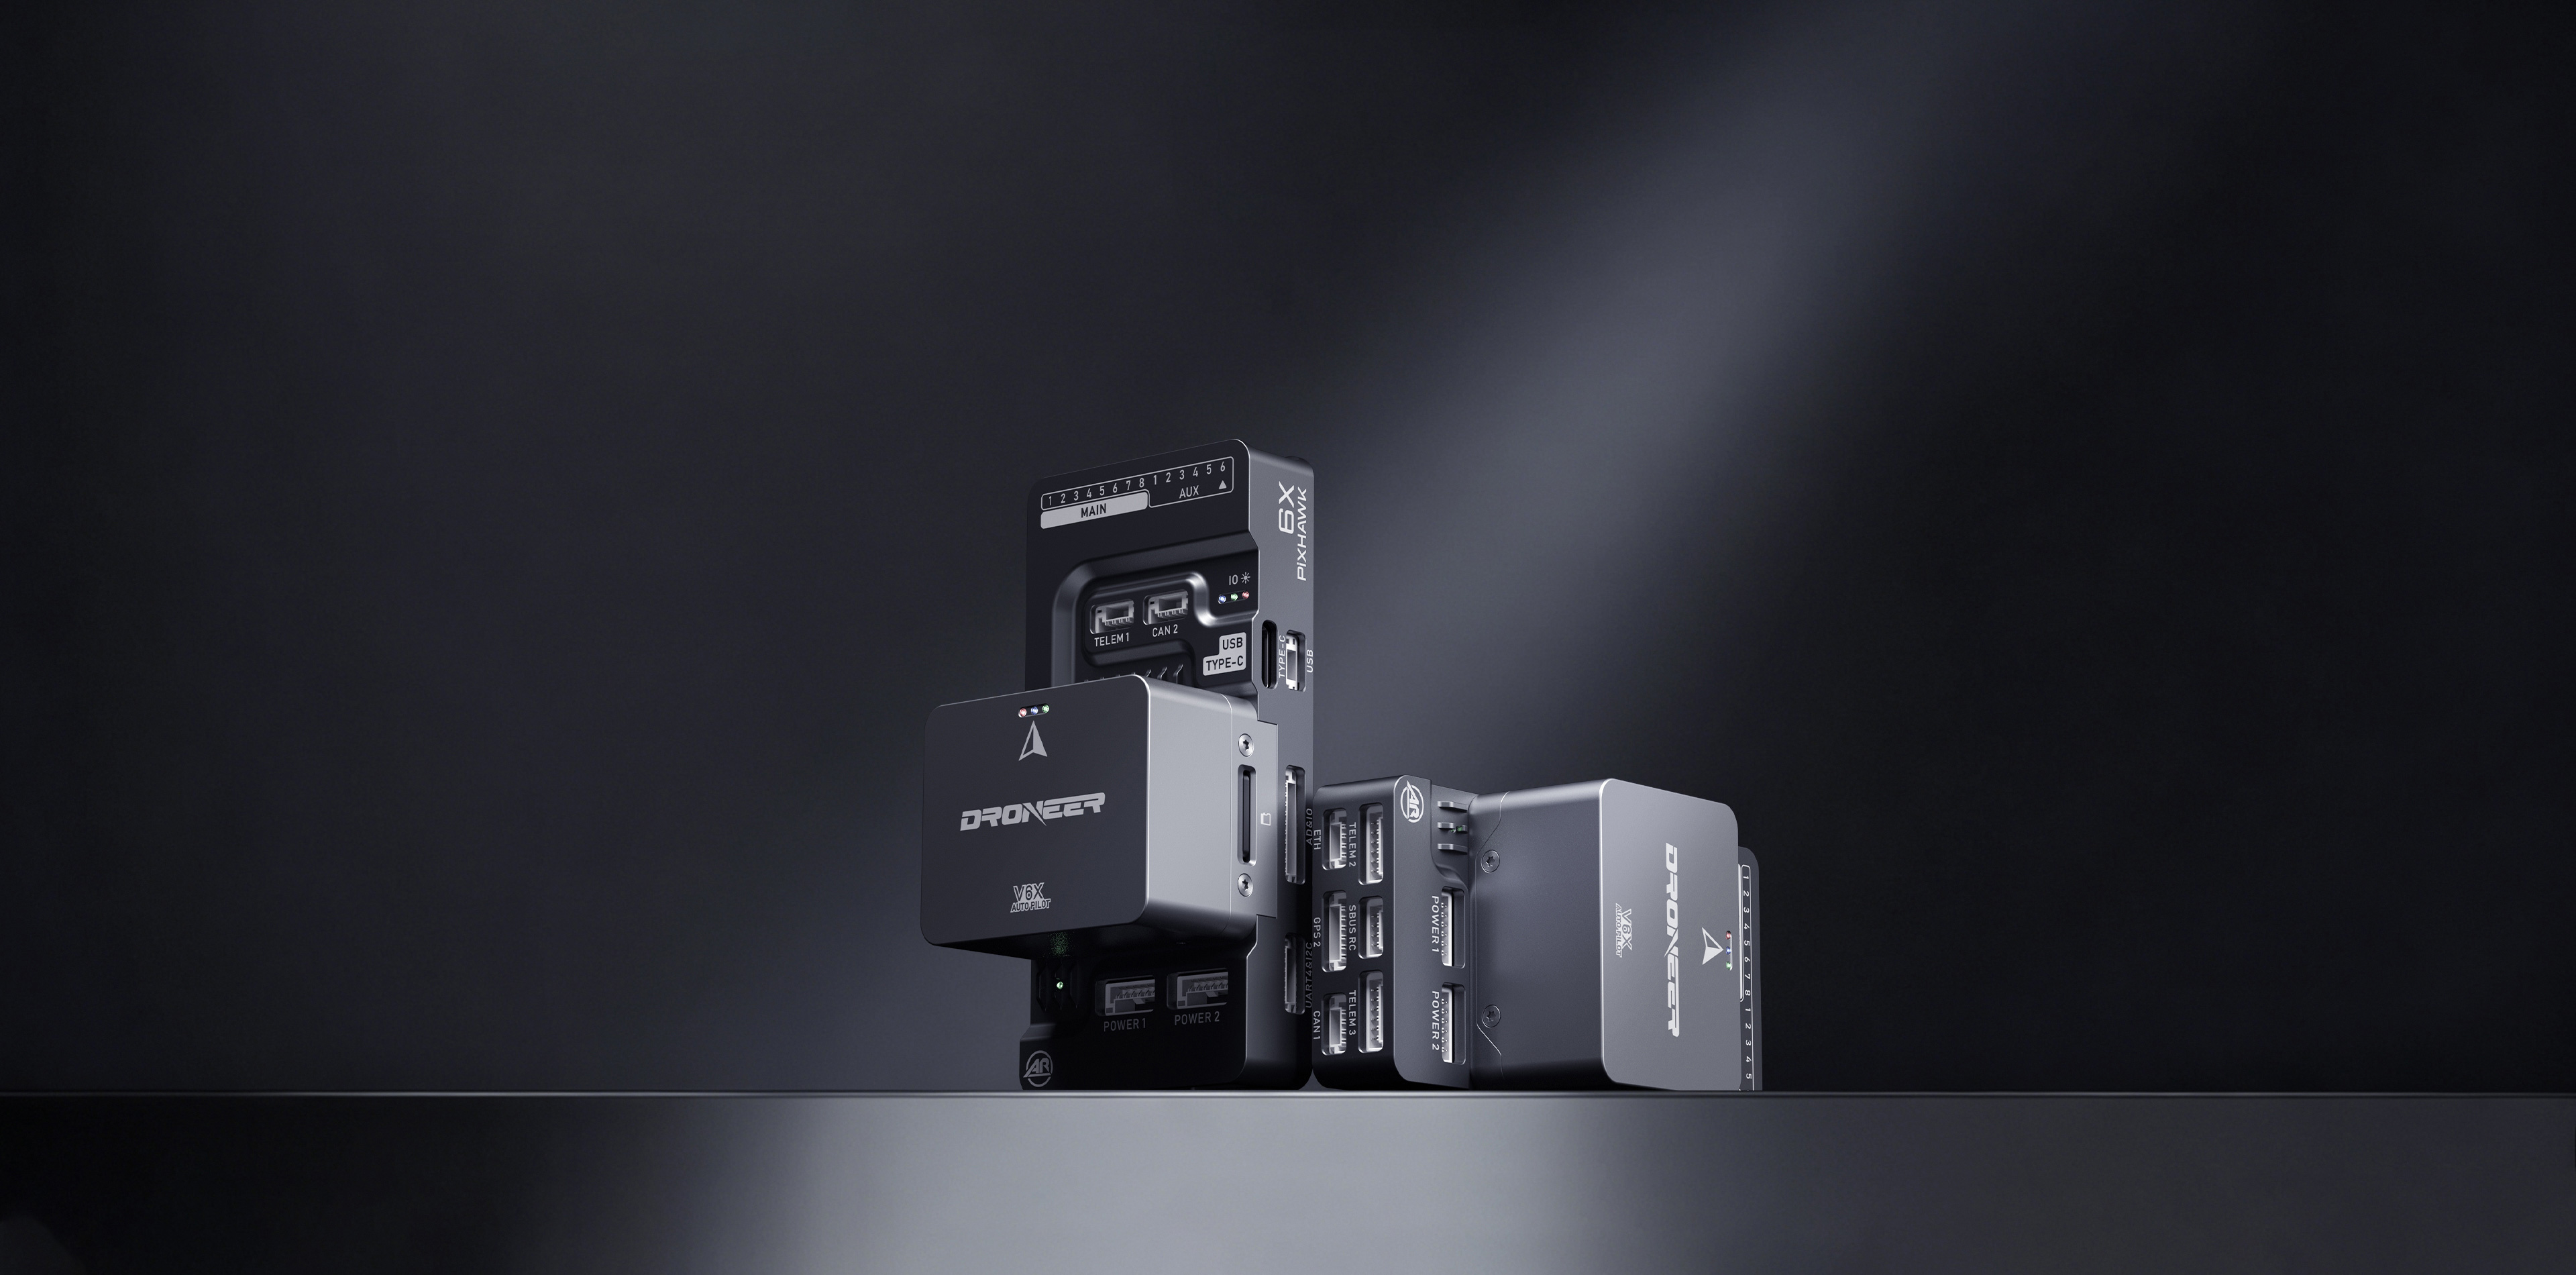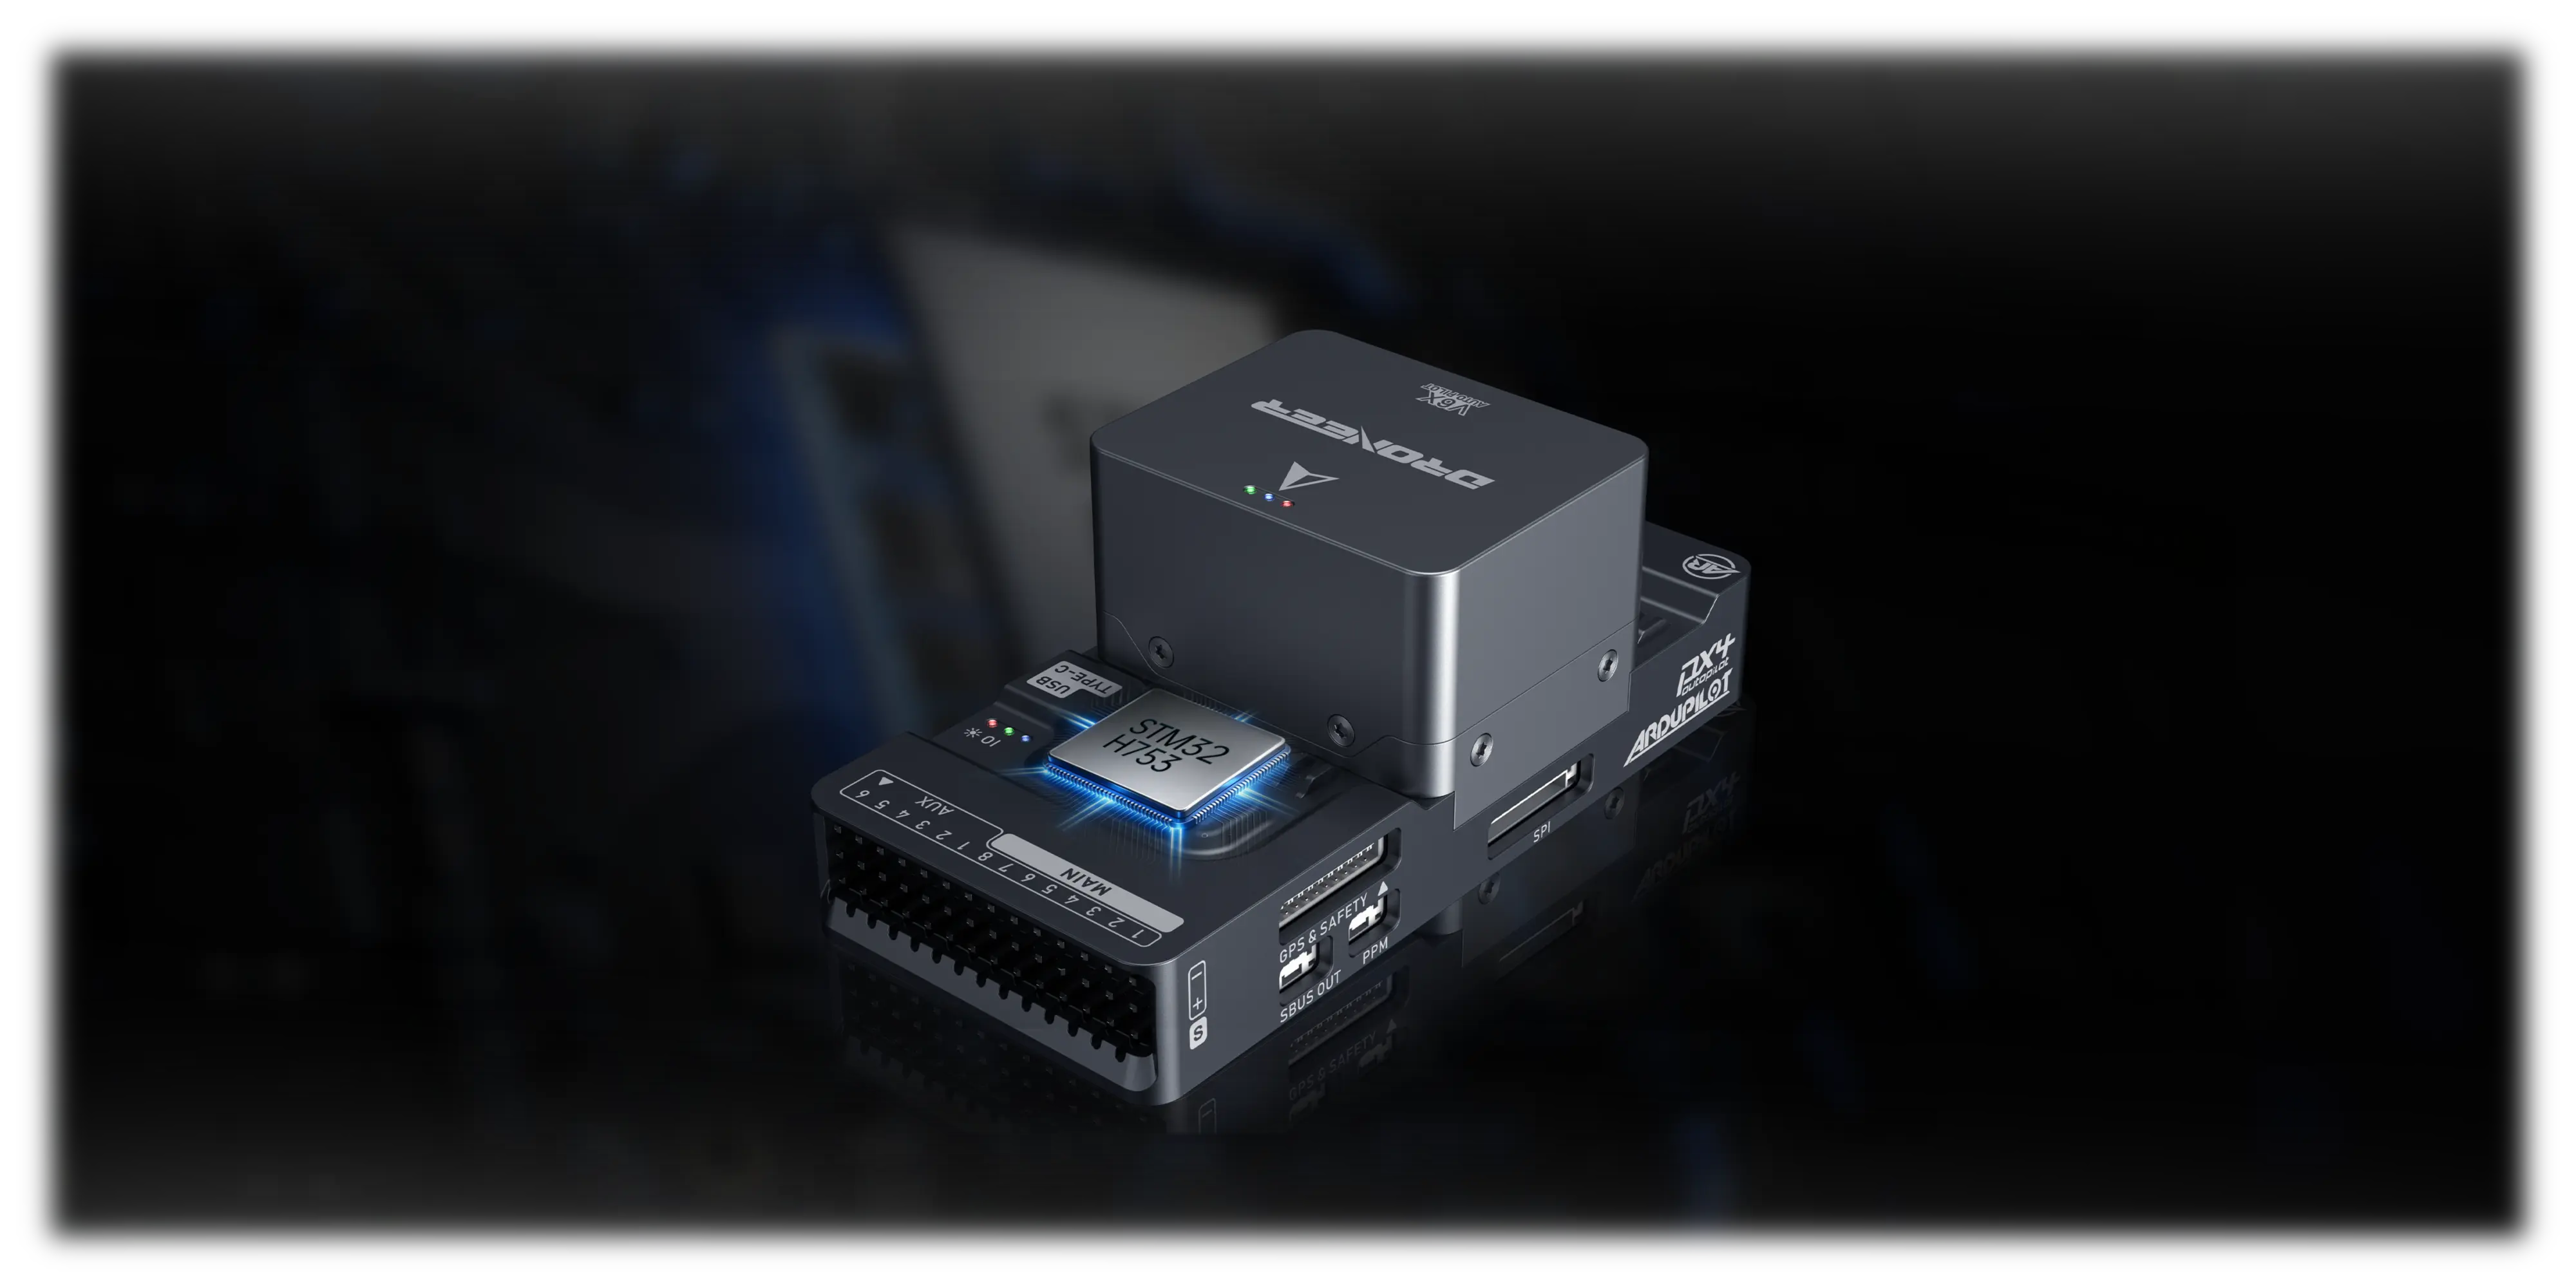
Droneer X701
28分钟续航 | 低延时 | H743主控 | 双陀螺仪 | 双气压计 | 32MB黑匣子
控制响应更迅速
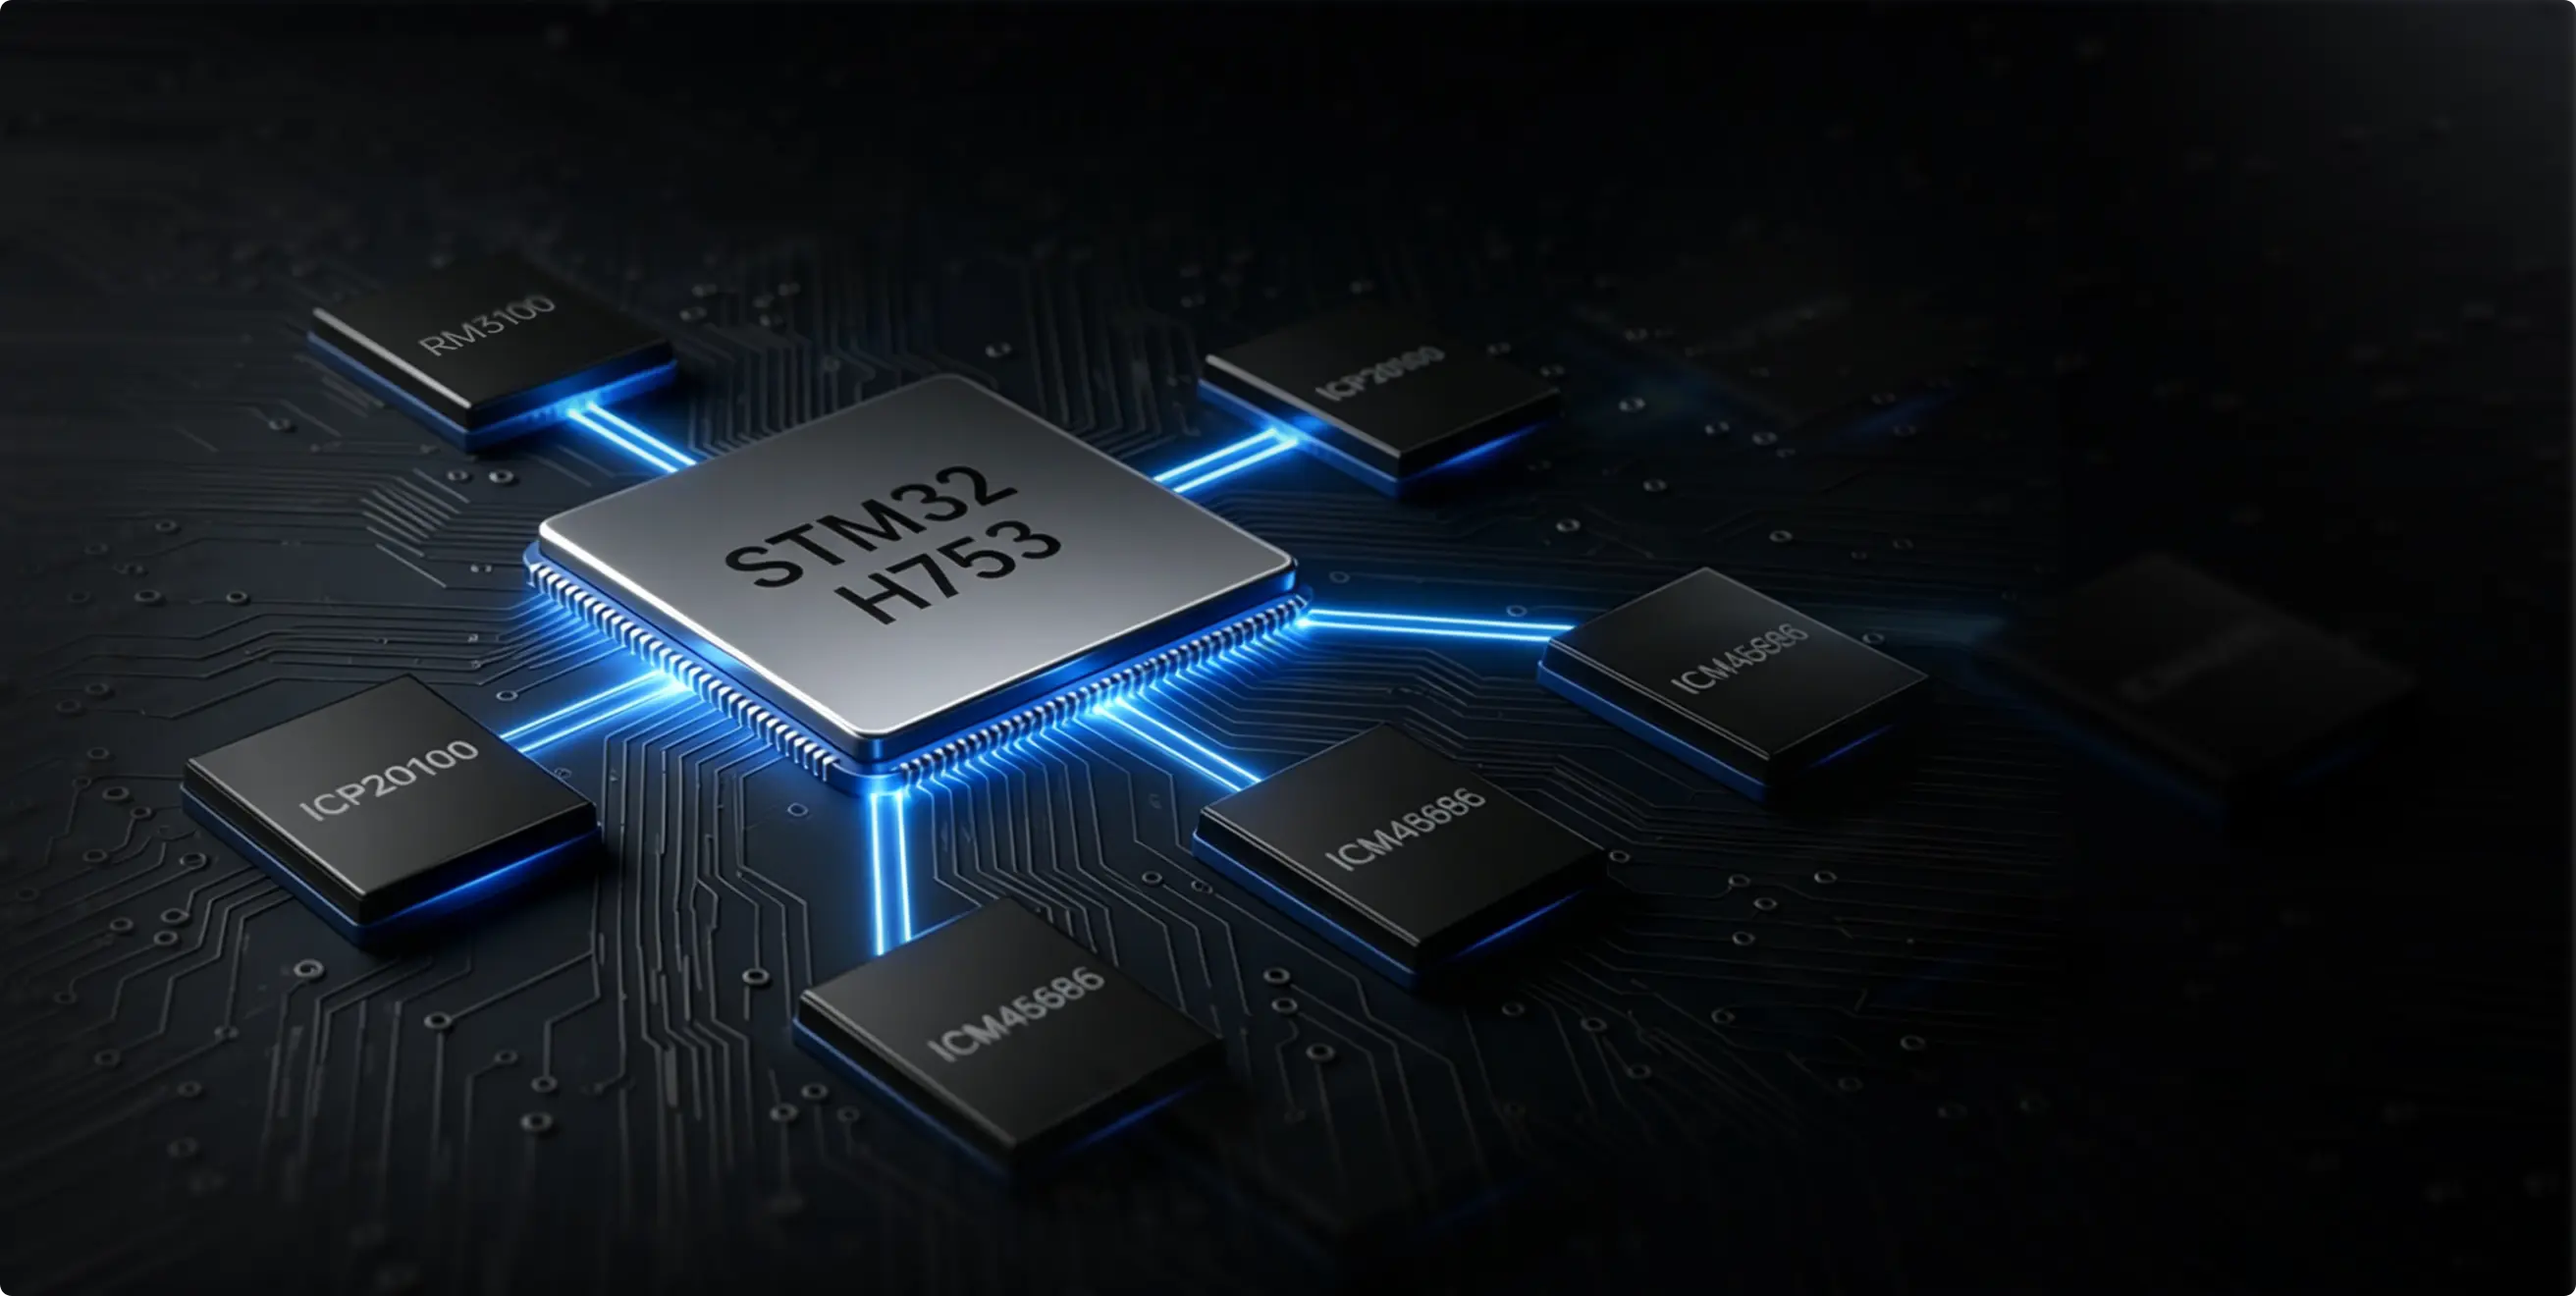
采用STM32H753主处理器与STM32F103协处理器,有效提升运算效率与控制响应,为复杂任务提供稳定算力。系统运行更可靠
独立总线的三冗余 IMU 和双冗余气压计设计,支持传感器异常检测与冗余切换,让系统运行更加稳定、安全。传感器数据更稳定
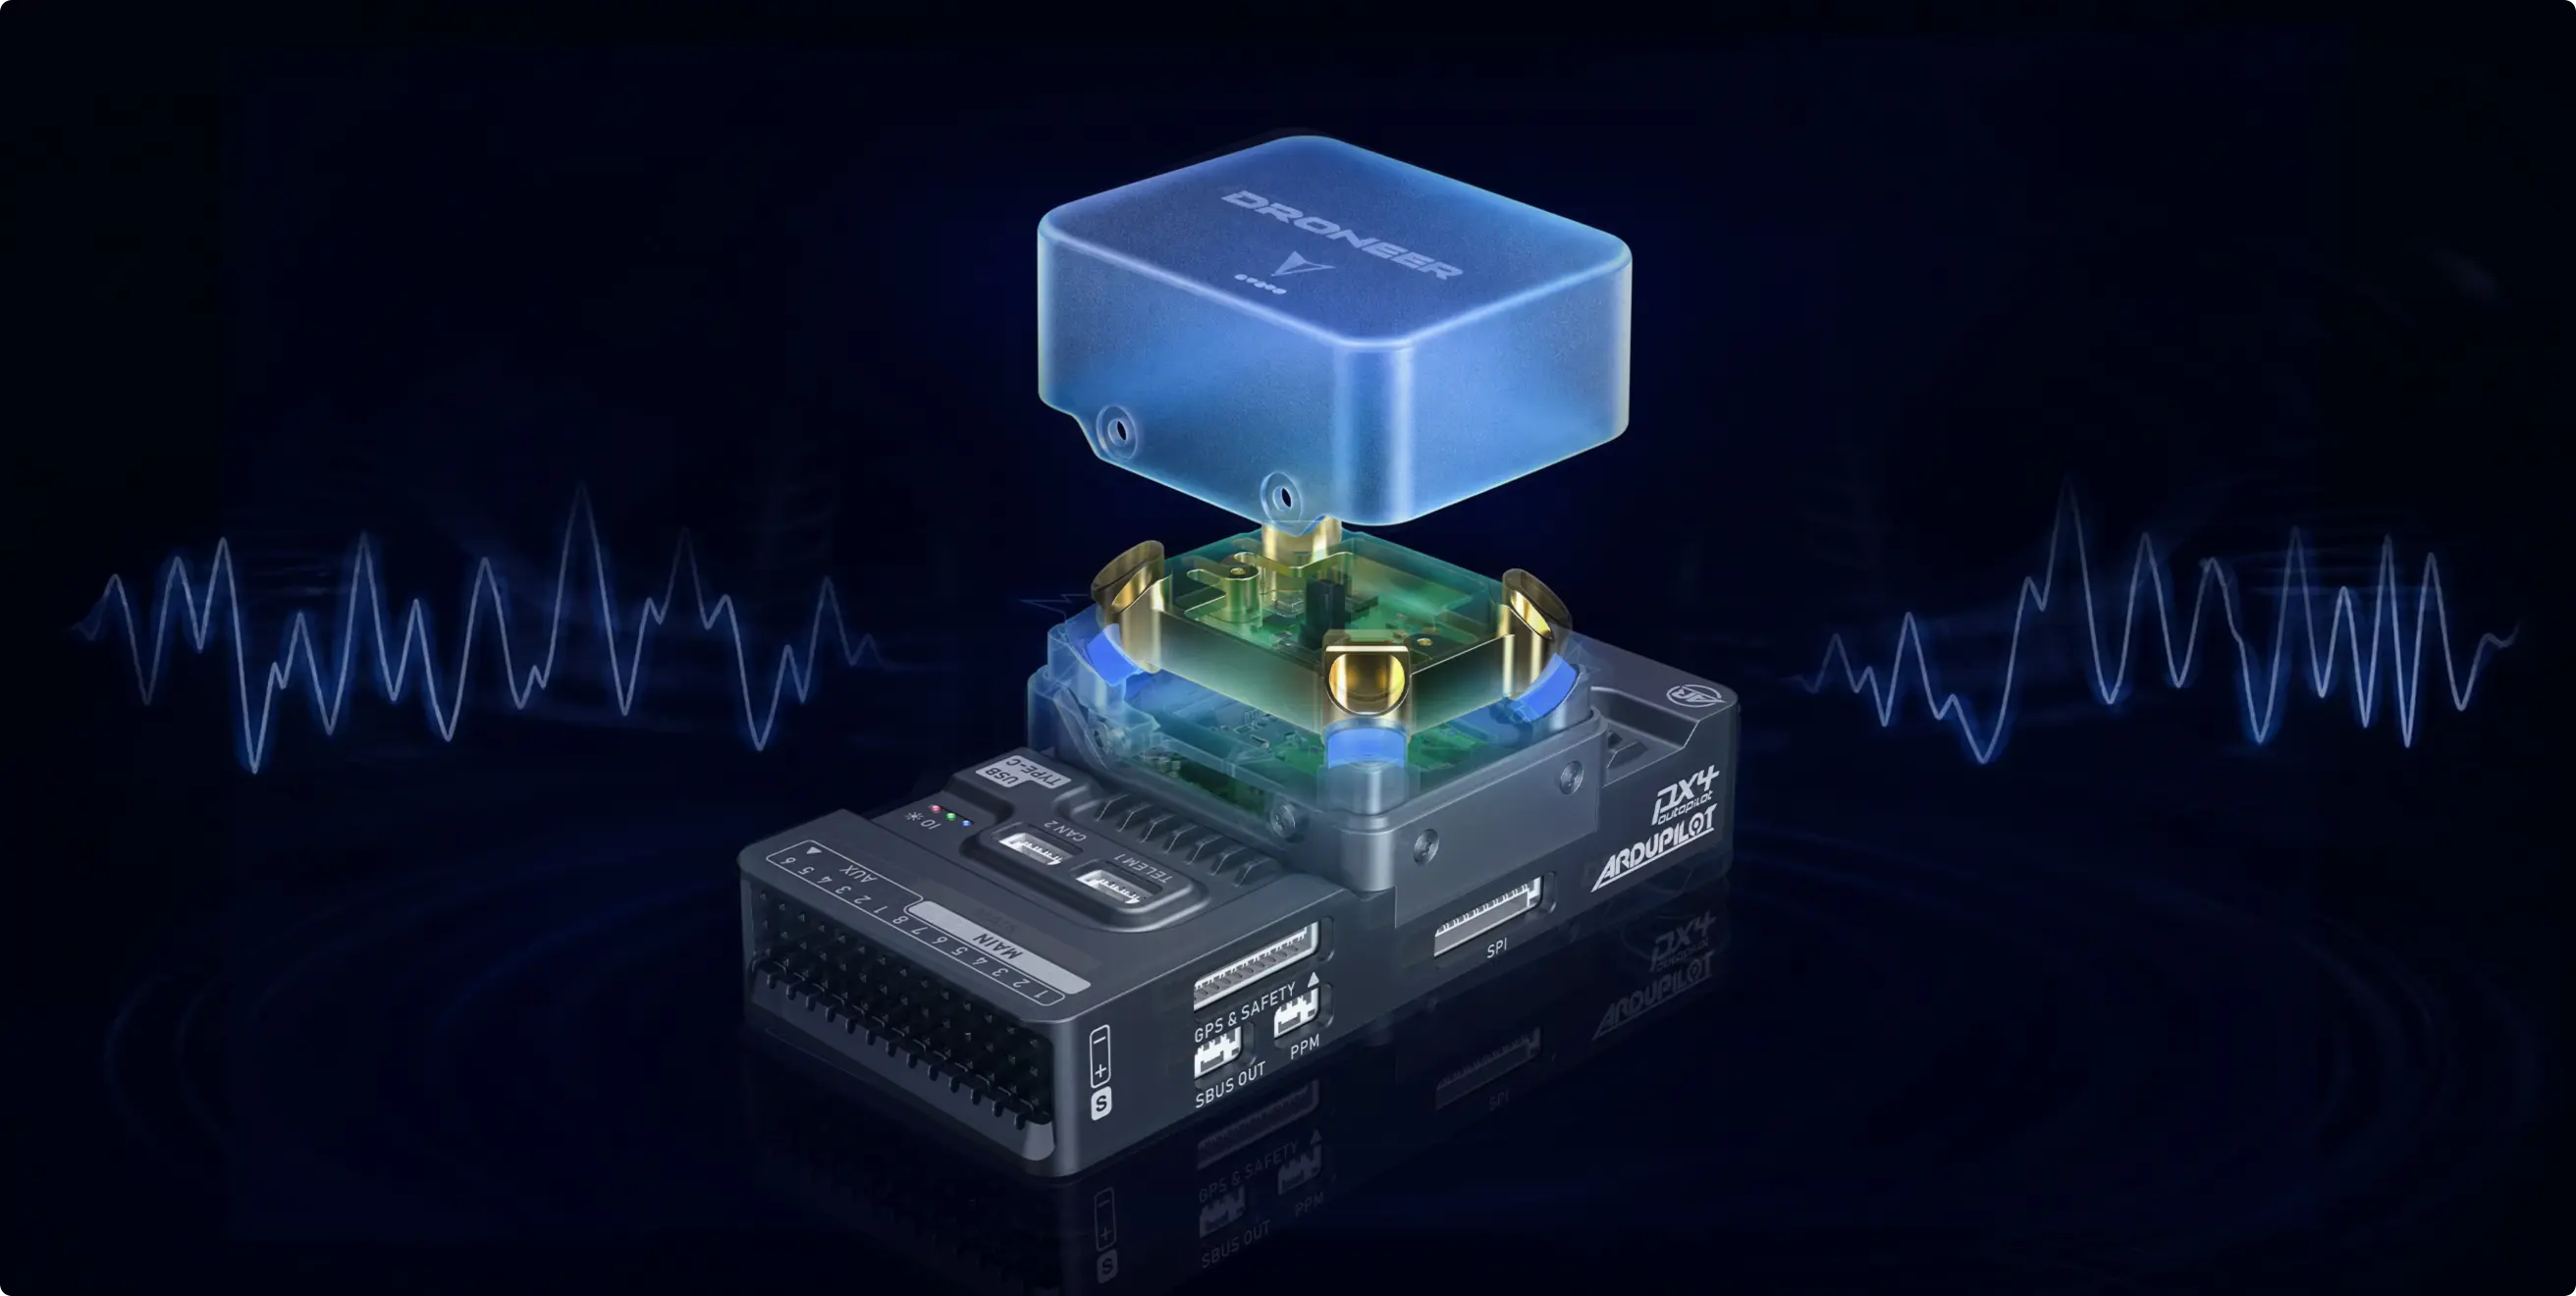
通过IMU内部物理减振与软件多级滤波,降低高频振动及陀螺仪噪声对传感器数据的干扰。测量数据更精准
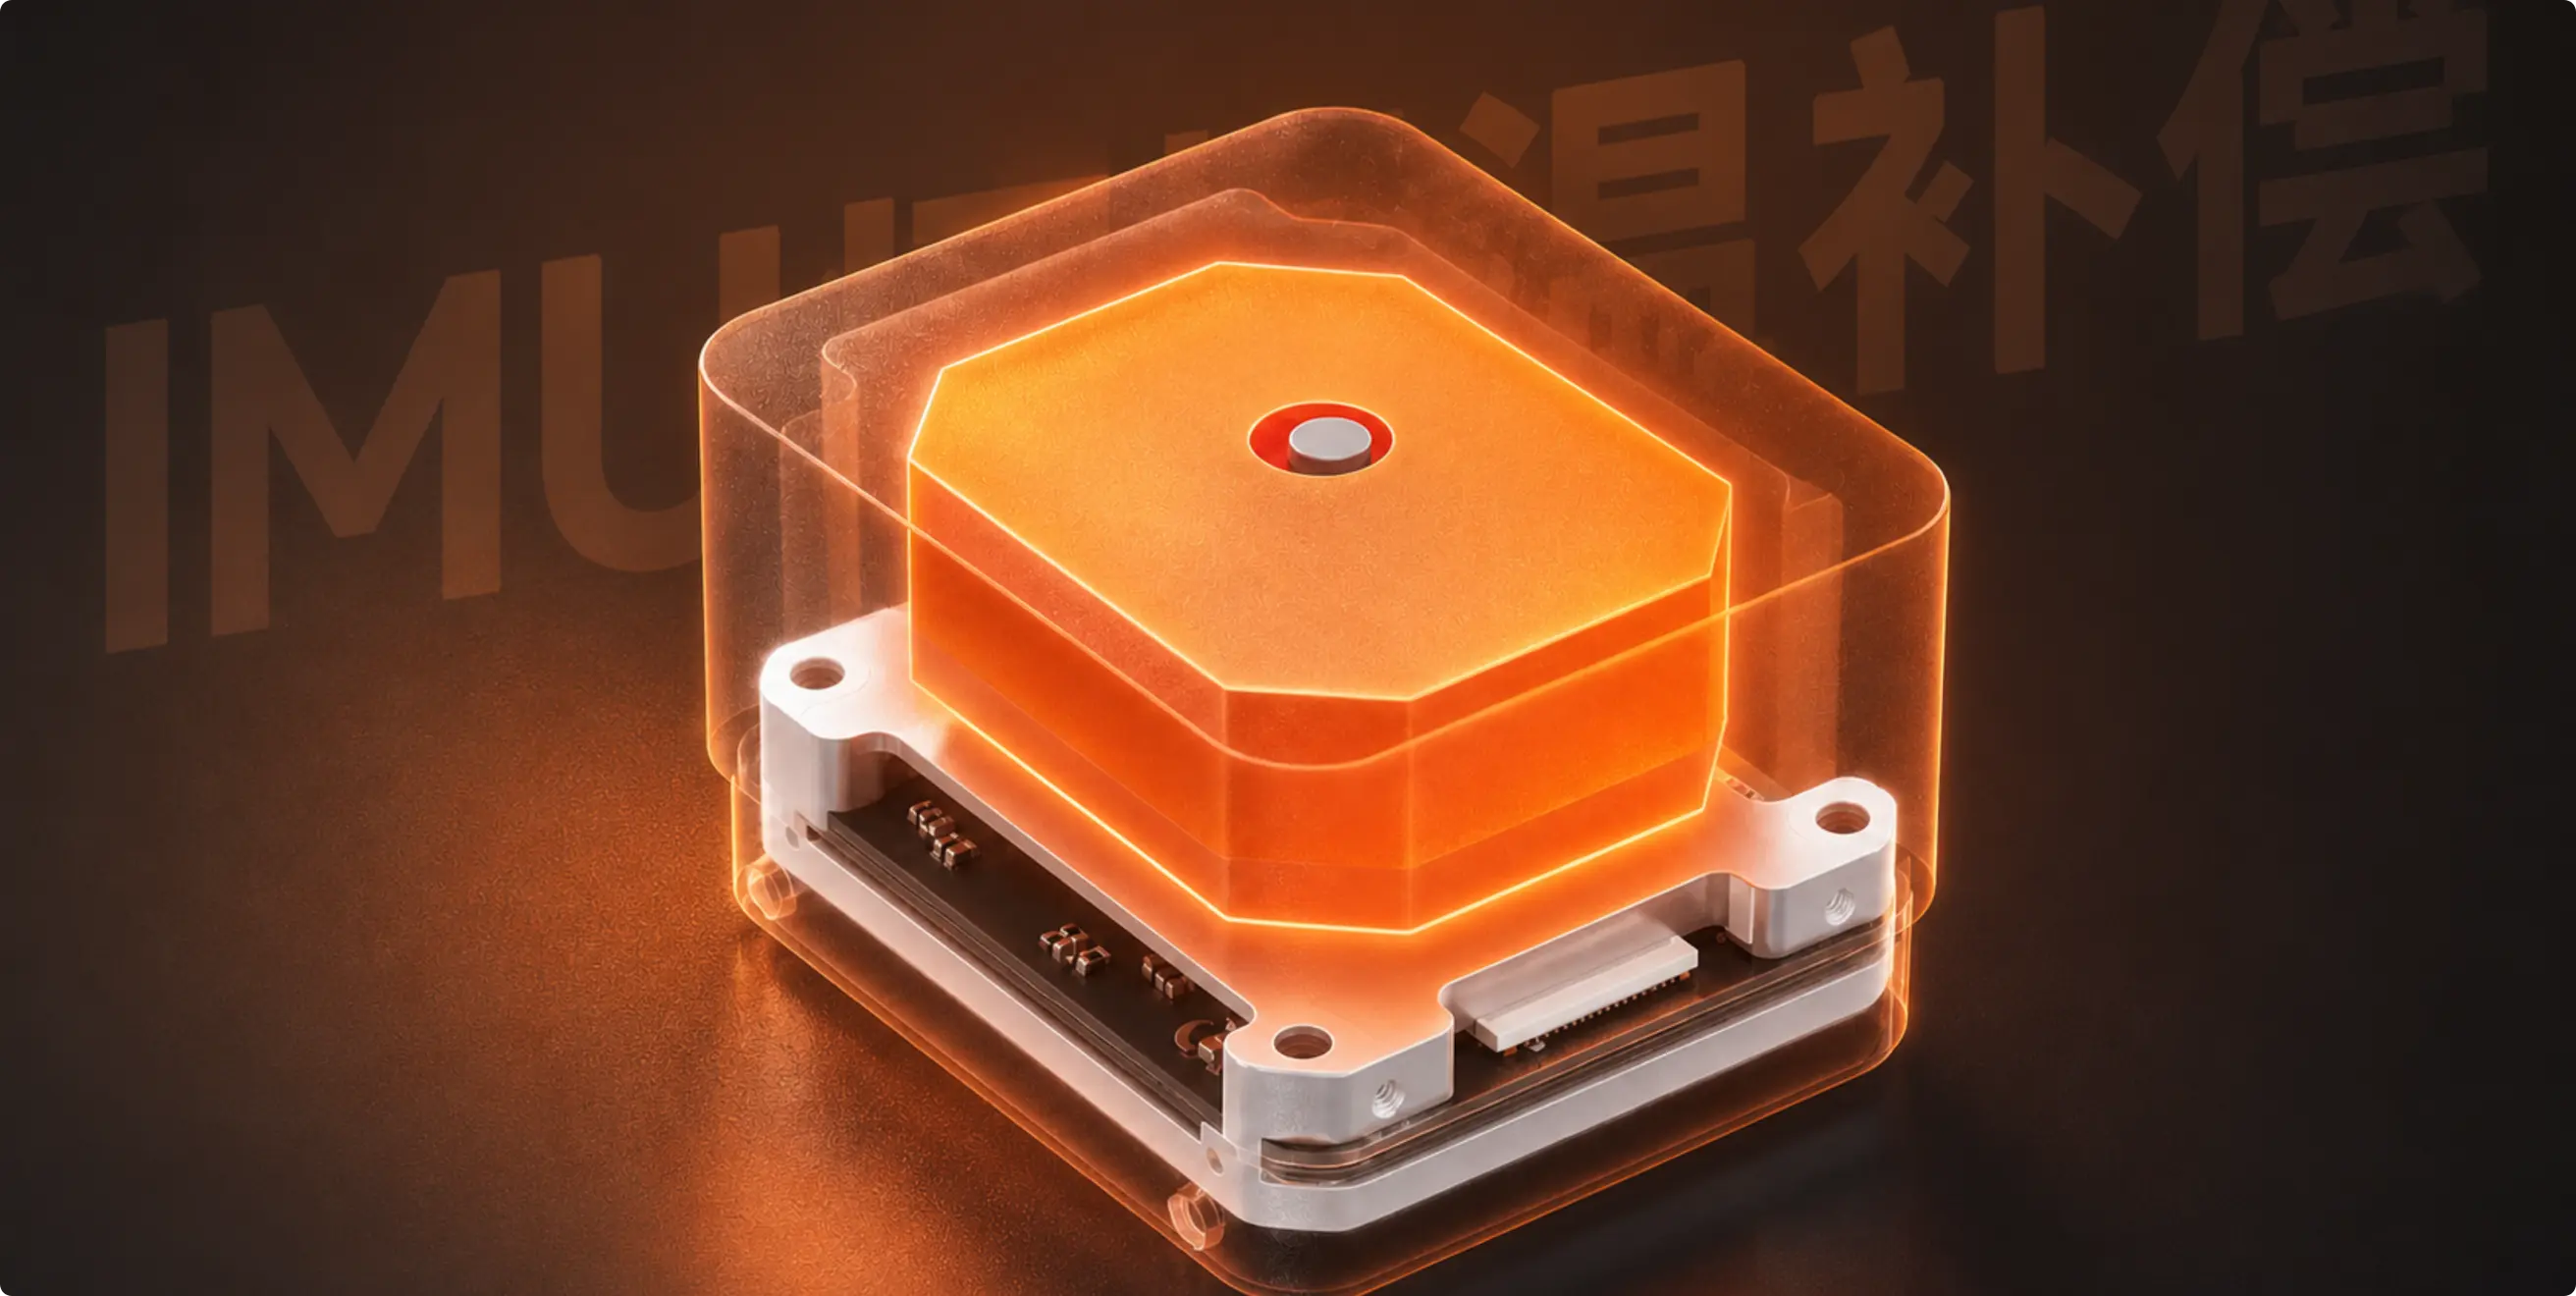
通过高精度温度感知与独立减震设计,将 IMU 内部温度稳定维持在约 45°C 最佳工作区间。定制开发更高效
基于FMU v6X开源硬件架构,兼容 ArduPilot 与 PX4 主流开源固件,方便功能开发与定制。系统集成更简单
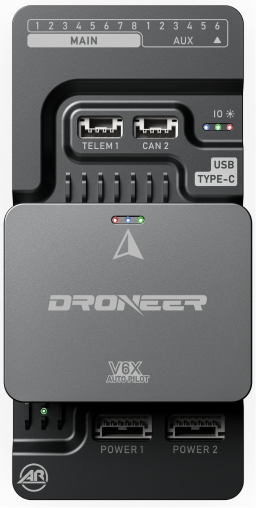
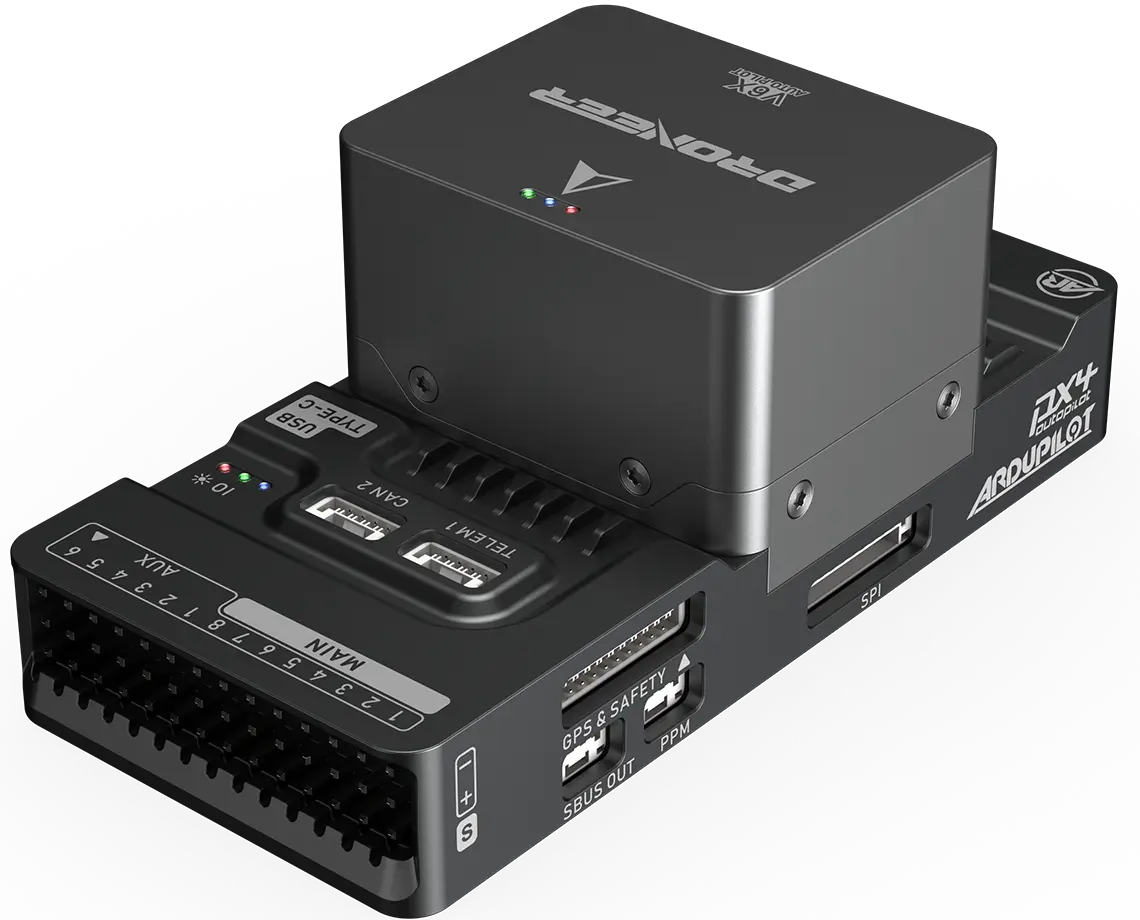
支持 100 Mbps 以太网、CAN、UART、TELEM、SPI、USB 等接口,保障了数据传输稳定。设备适配更灵活
适配无人系统不同产品形态与任务场景的部署需求。方案构建更快捷
支持与Droneer系列产品协同集成,方便构建面向不同设备与应用的解决方案。整机部署更便捷
采用高集成化设计,减少安装空间与重量占用,提升续航时长与载荷能力。采用高性能STM32H753主处理器与 STM32F103协处理器。实现计算与控制的智能分工与高效协同,系统响应更迅速,控制更精准,为复杂任务提供可靠算力保障。
480MHz
运行频率STM32F103
协助处理器1M
RAM内存2M
Flash闪存独立总线的三冗余 IMU 和双冗余气压计设计,当一组 IMU 故障时,系统自动切换,降低单点异常导致的事故,提升控制可靠性。
采用专利申请IMU内置物理减震结构,结合软件多级滤波算法,双重防护,有效滤除高频振动与陀螺仪噪声,提升传感器数据的准确性。
(专利申请号:202620659093.7)
内置高精度温度感知器持续感知内部热环境;配合独立减震模块,隔绝电机高频振动干扰,又为 IMU 构建稳定的物理与热环境。安全有效的温控调节,即使复杂环境下,也能将内部温度稳定在约 45°C 最佳工作区间。
支持 100 Mbps 以太网、CAN、UART、TELEM、SPI、USB 等多种通信与扩展接口,满足数据传输、外设接入等需求。
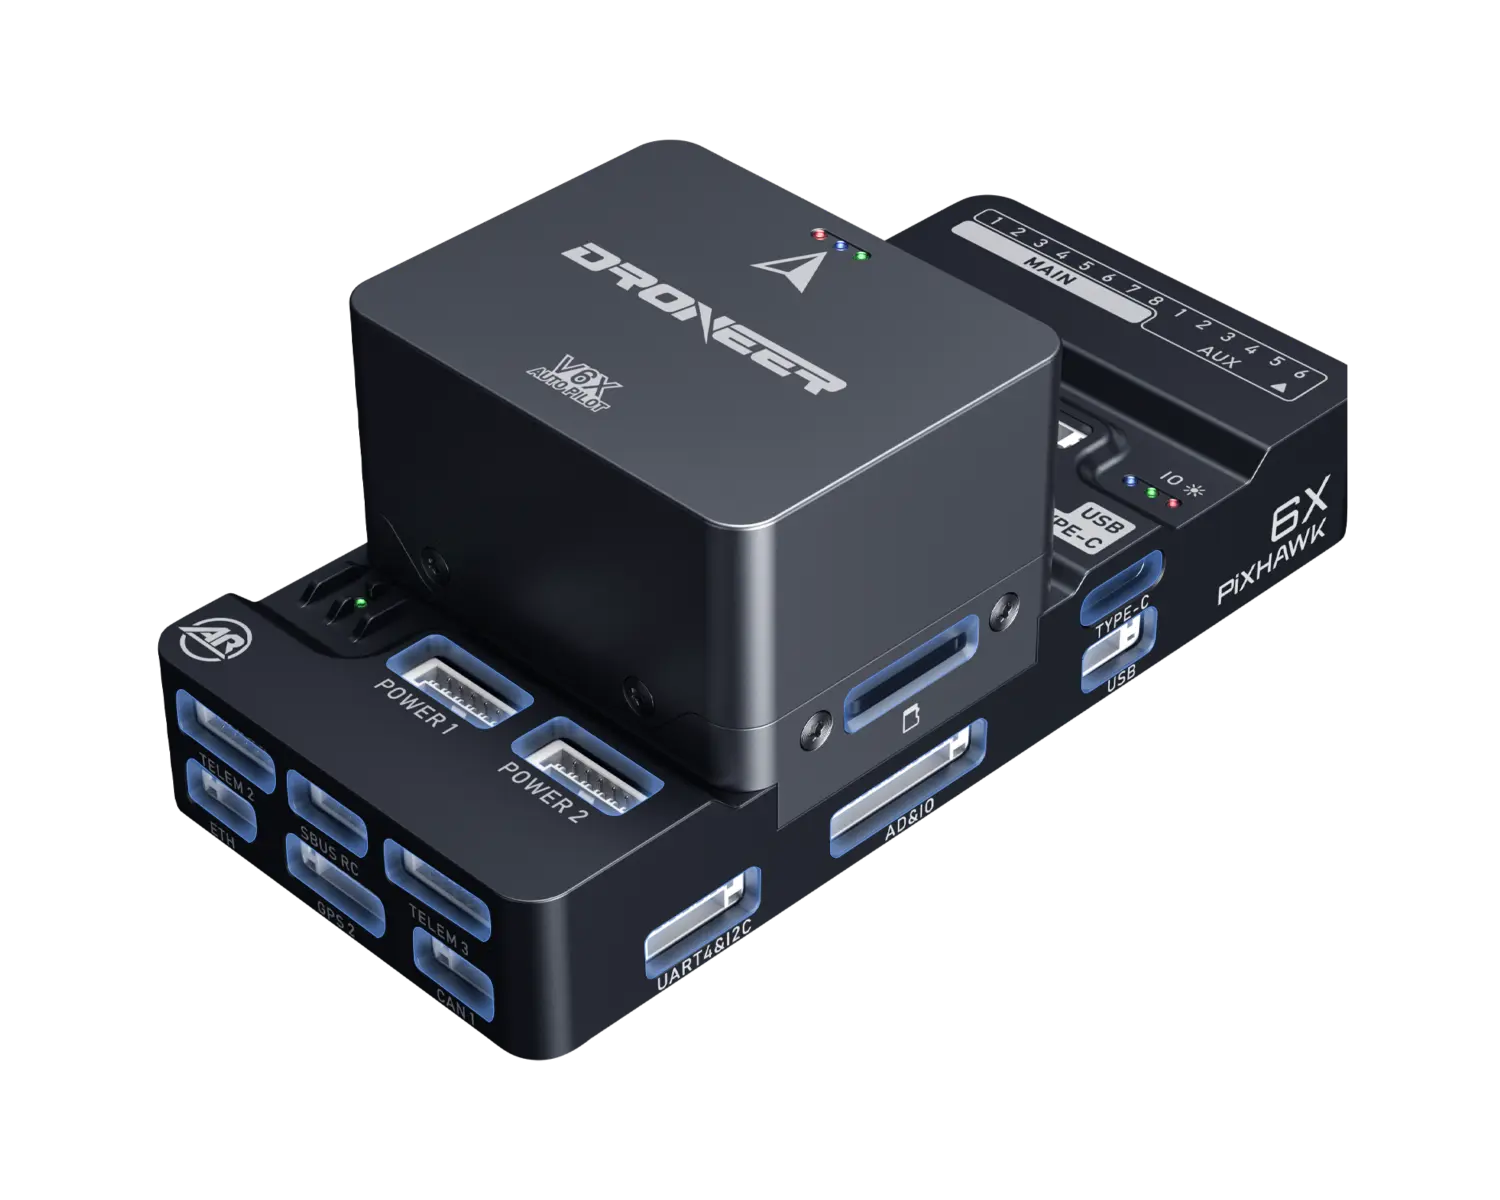
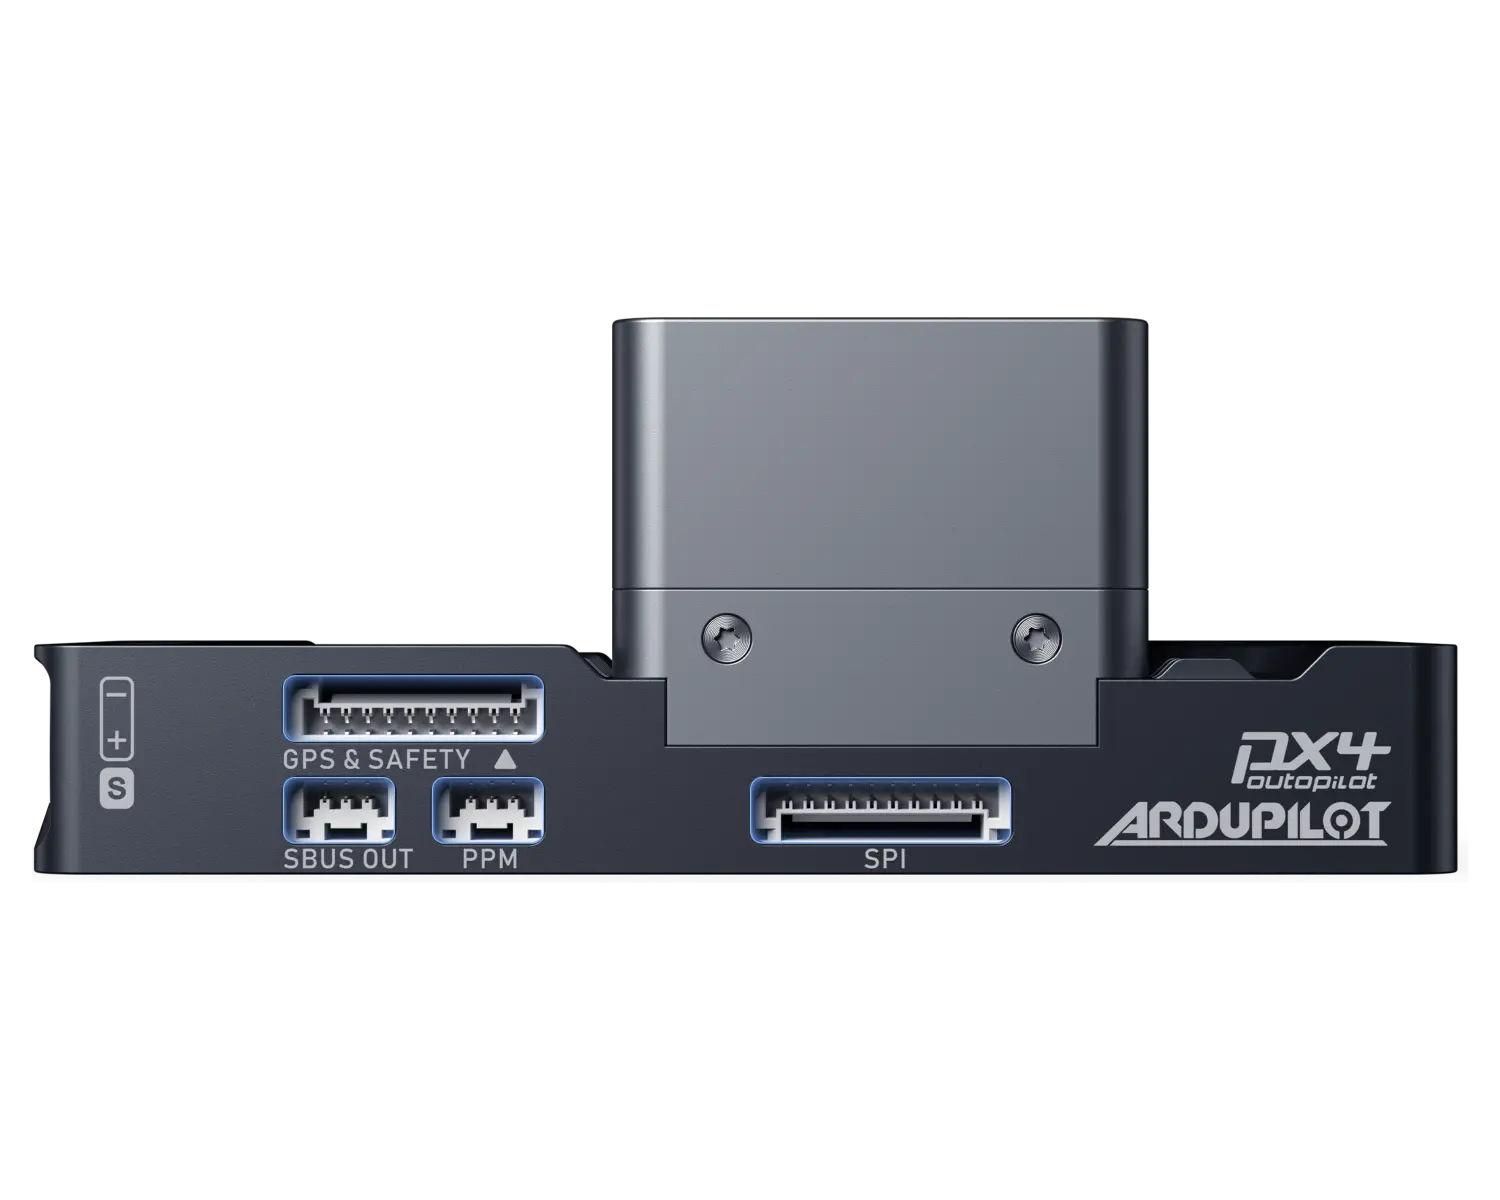
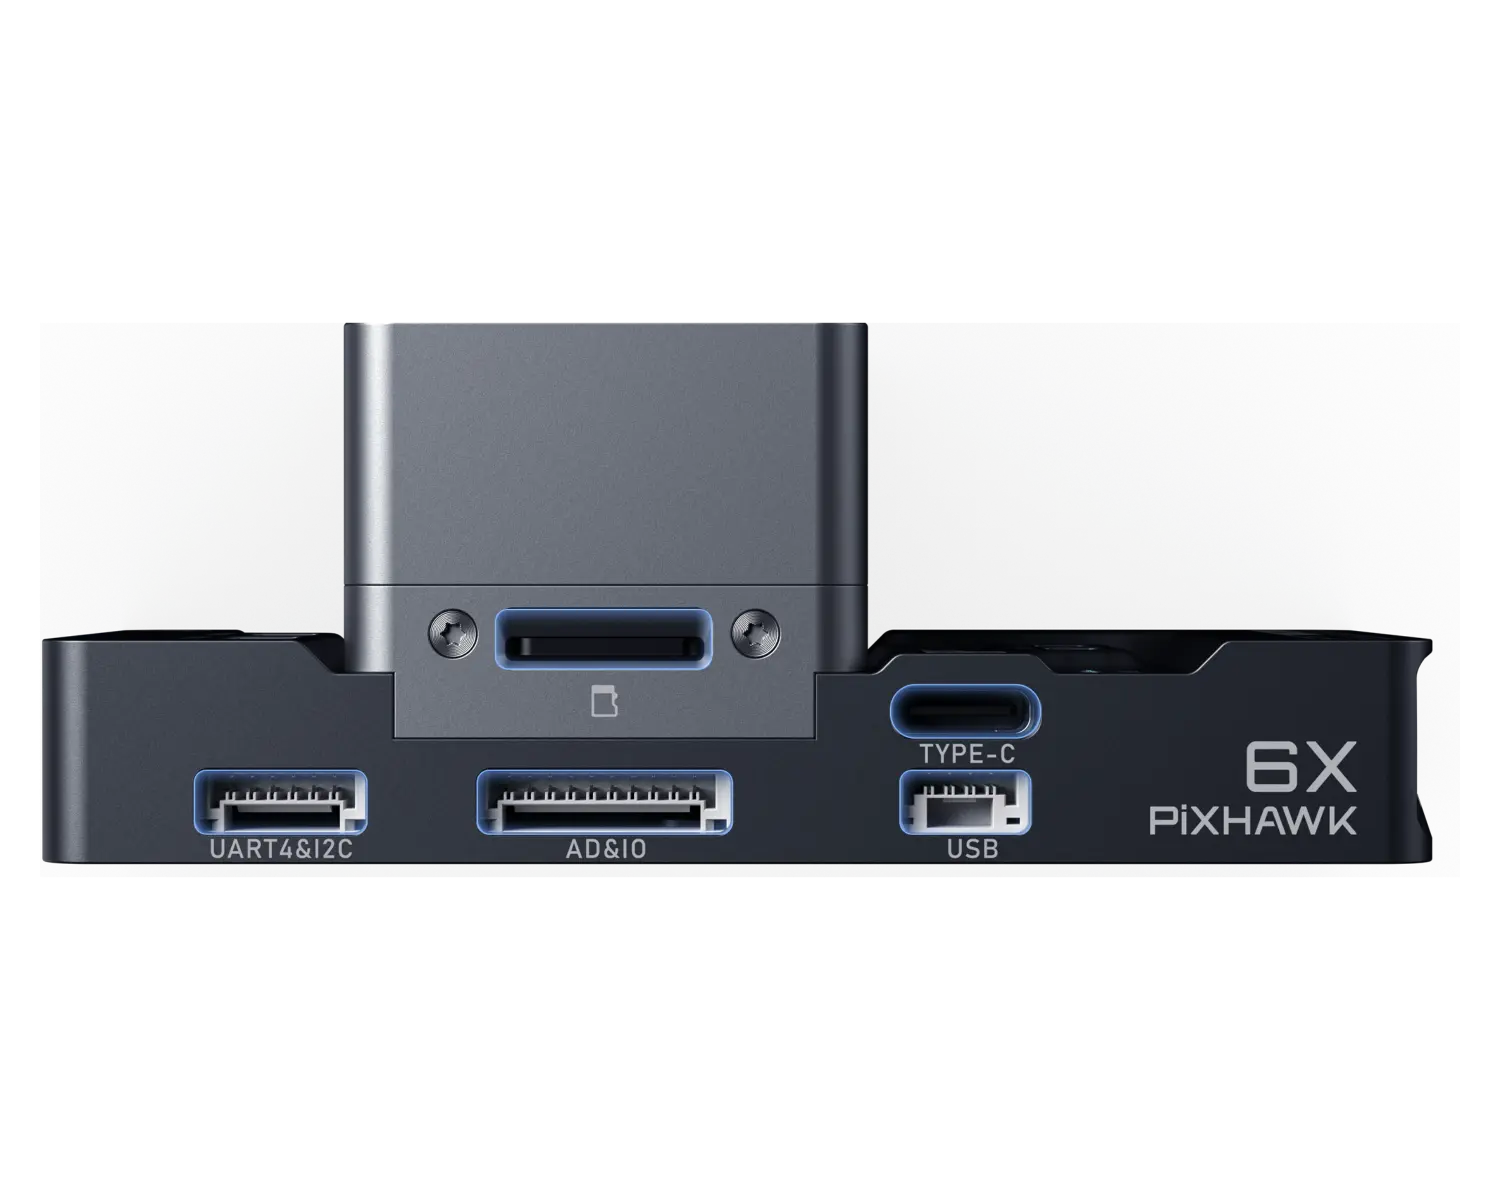
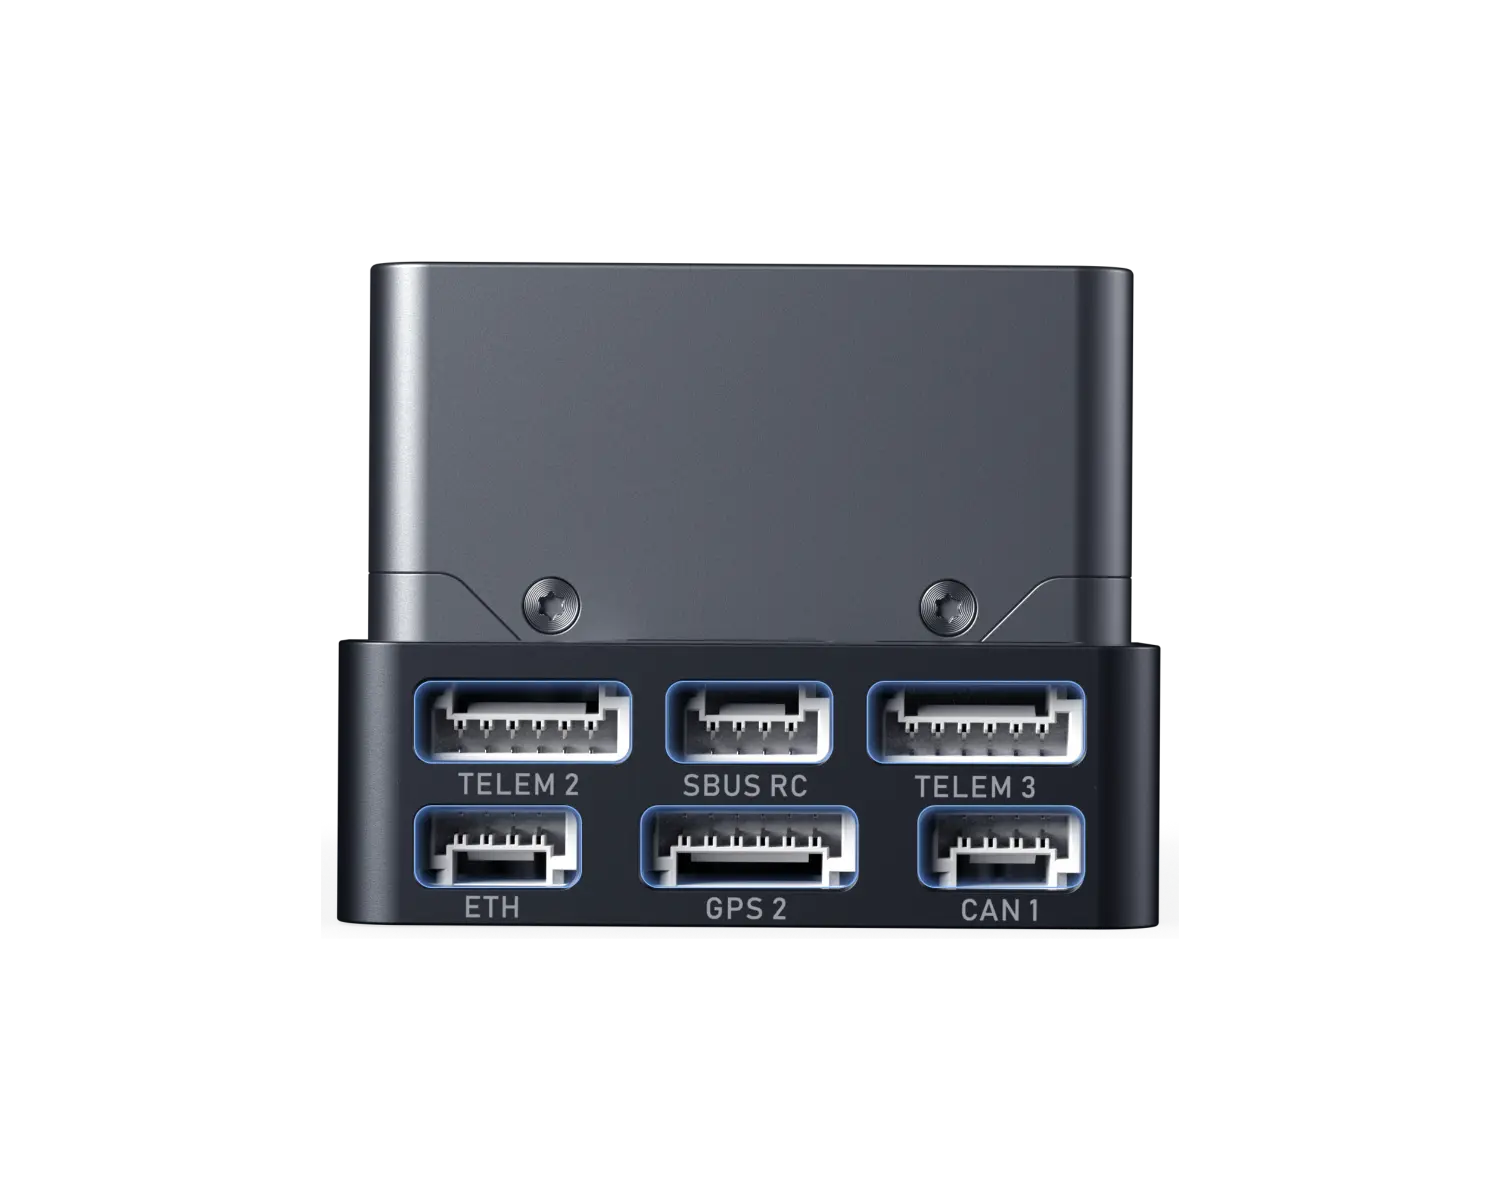
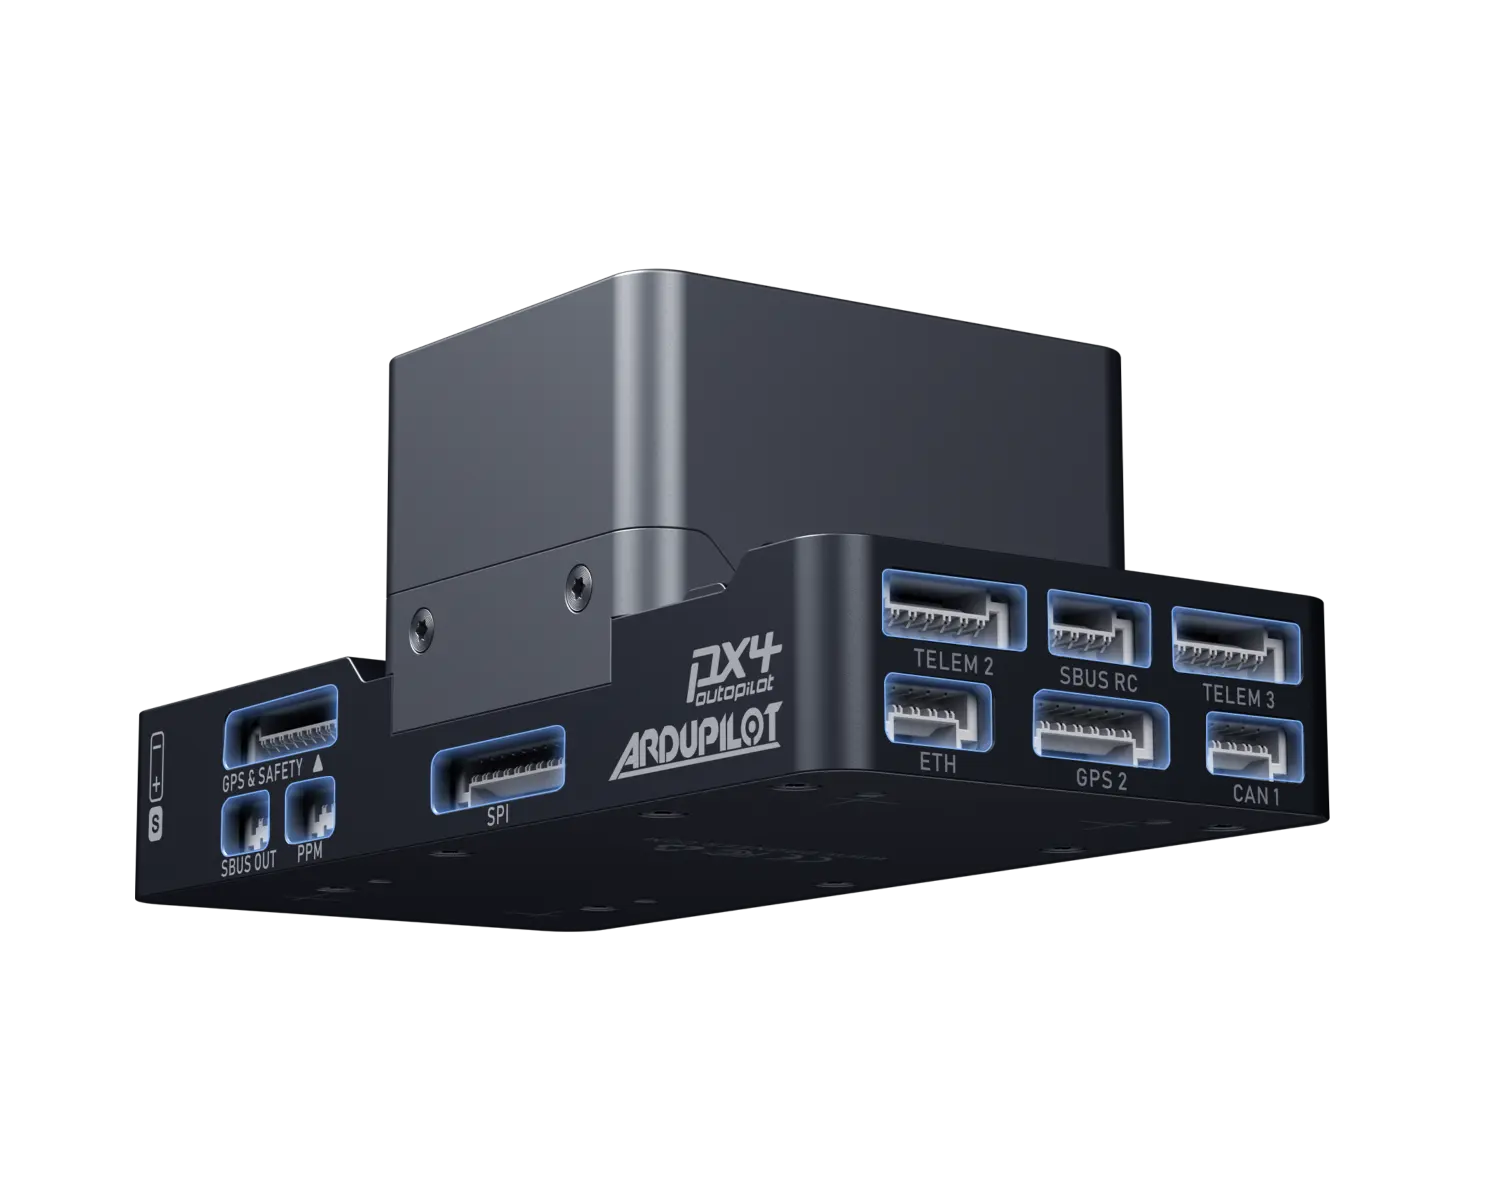
基于 FMUv6X 开源硬件架构,支持 ArduPilot 与 PX4 主流开源固件,便于快速功能开发与产品定制。
适配无人车、无人船及机器人等多类型无人设备,满足不同产品形态与任务场景的部署需求。
支持与 Droneer 全系行业产品协同集成,减少跨设备适配工作,快速构建面向不同应用的完整解决方案。
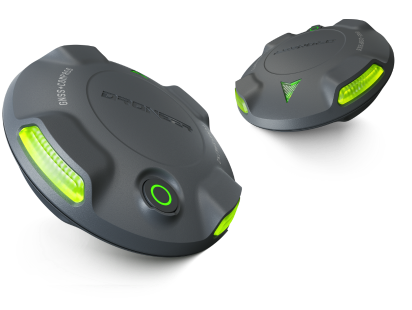
GPS模块
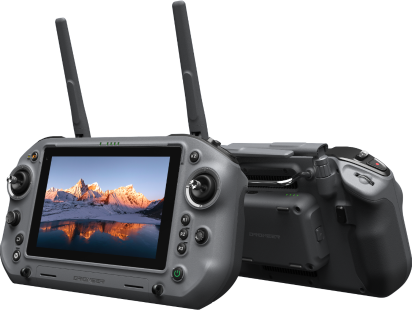
手持地面站
RTK模块
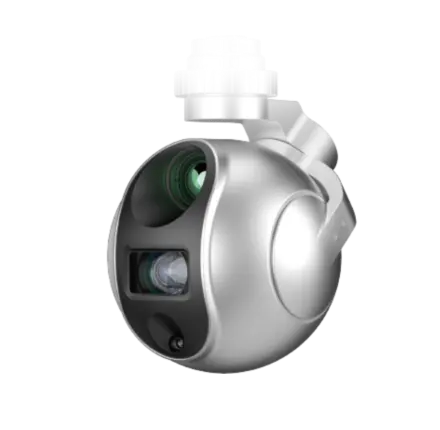
吊舱
1. 使用本产品即视为用户已阅读、理解并接受全部条款及内容。用户应对自身操作行为及其后果承担责任,并仅将本产品用于合法、正当用途。
2. 本产品为复杂高性能手持控制终端,配置、连接、维护与操作应由具备相关经验的专业技术人员完成。
3. 本产品按“现状”提供。在法律允许的最大范围内,企业不对产品作出任何明示或暗示保证,包括但不限于适销性、特定用途适用性、不侵犯第三方权利、准确性及可靠性。
4. 因硬件版本、生产批次、系统更新或配置差异,产品功能、接口、参数和外观可能与手册描述不完全一致,请以实际交付产品及 Droneer 最新正式信息为准。
5. 因用户擅自改装、更换部件、错误连接、使用非推荐配件、加载未经验证的配置或未按正确使用产品造成的设备损坏、数据损失、任务中断及其他后果,由用户自行承担。
6. 因违反安全规范、操作不当或违反当地法律法规导致的人身伤害、财产损失及其他后果,智目在法律允许的范围内不承担责任。
7. 如用户违反适用的出口管制或经济制裁法律法规,智目有权暂停交付产品或终止合作,且不承担由此产生的责任。
8. 内容可能随产品迭代进行更新,恕不另行单独通知。智目保留对产品设计、规格、性能及内容进行解释和修改的权利。